从压缩语言到压缩行为
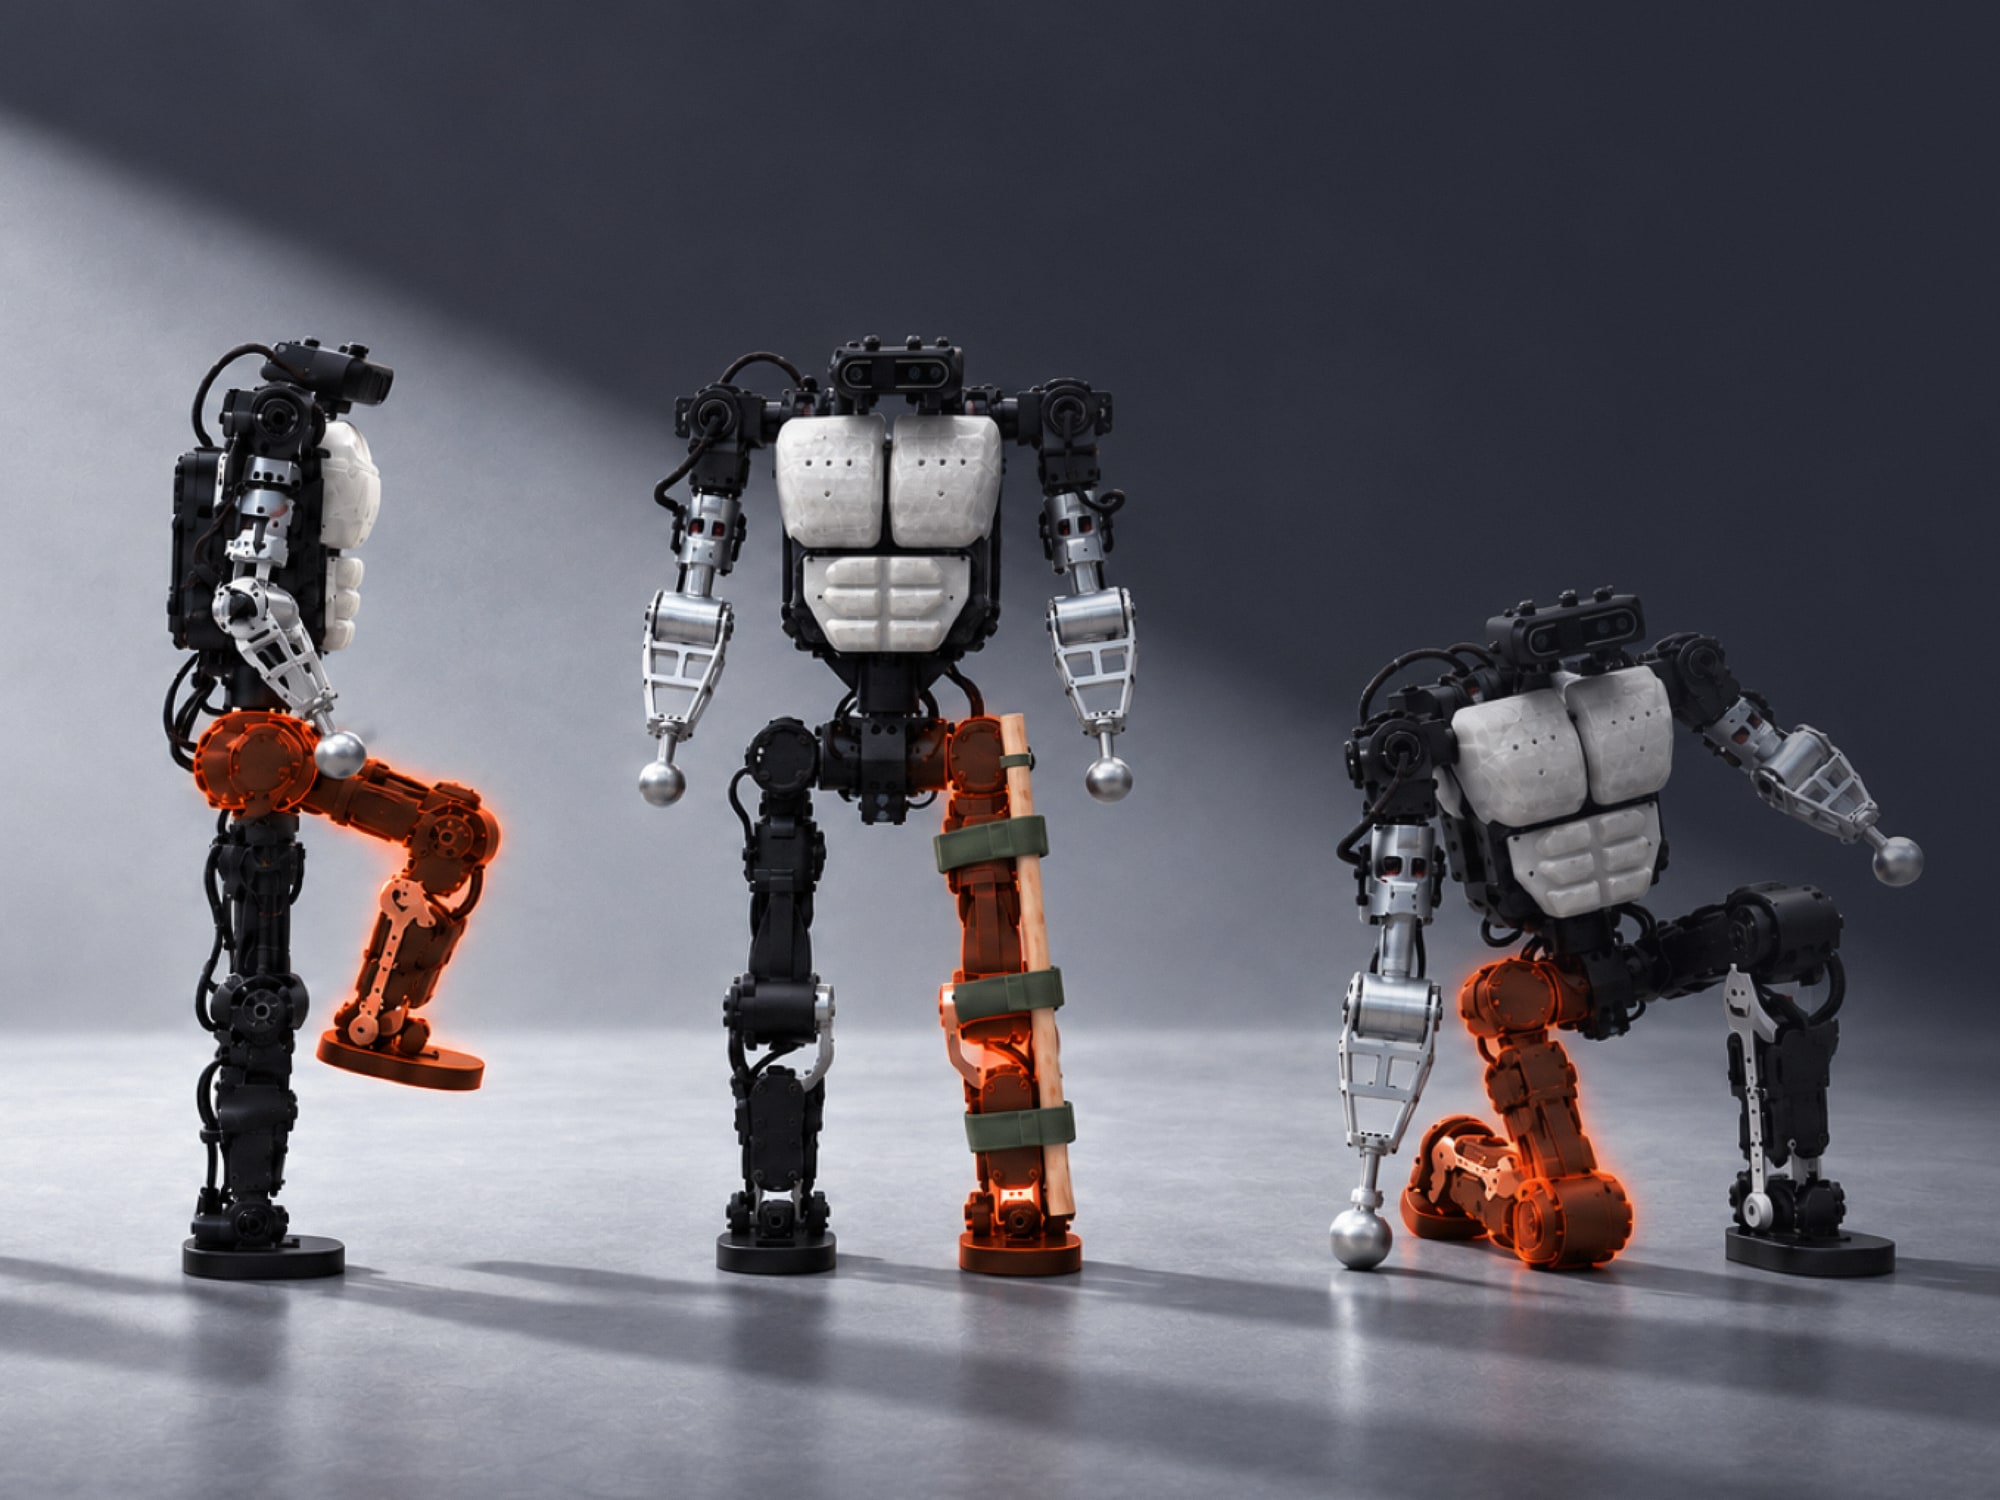
通过全身上下文学习感知身体能力的变化,让人形机器人在跌倒或硬件受损后自主恢复并继续移动。
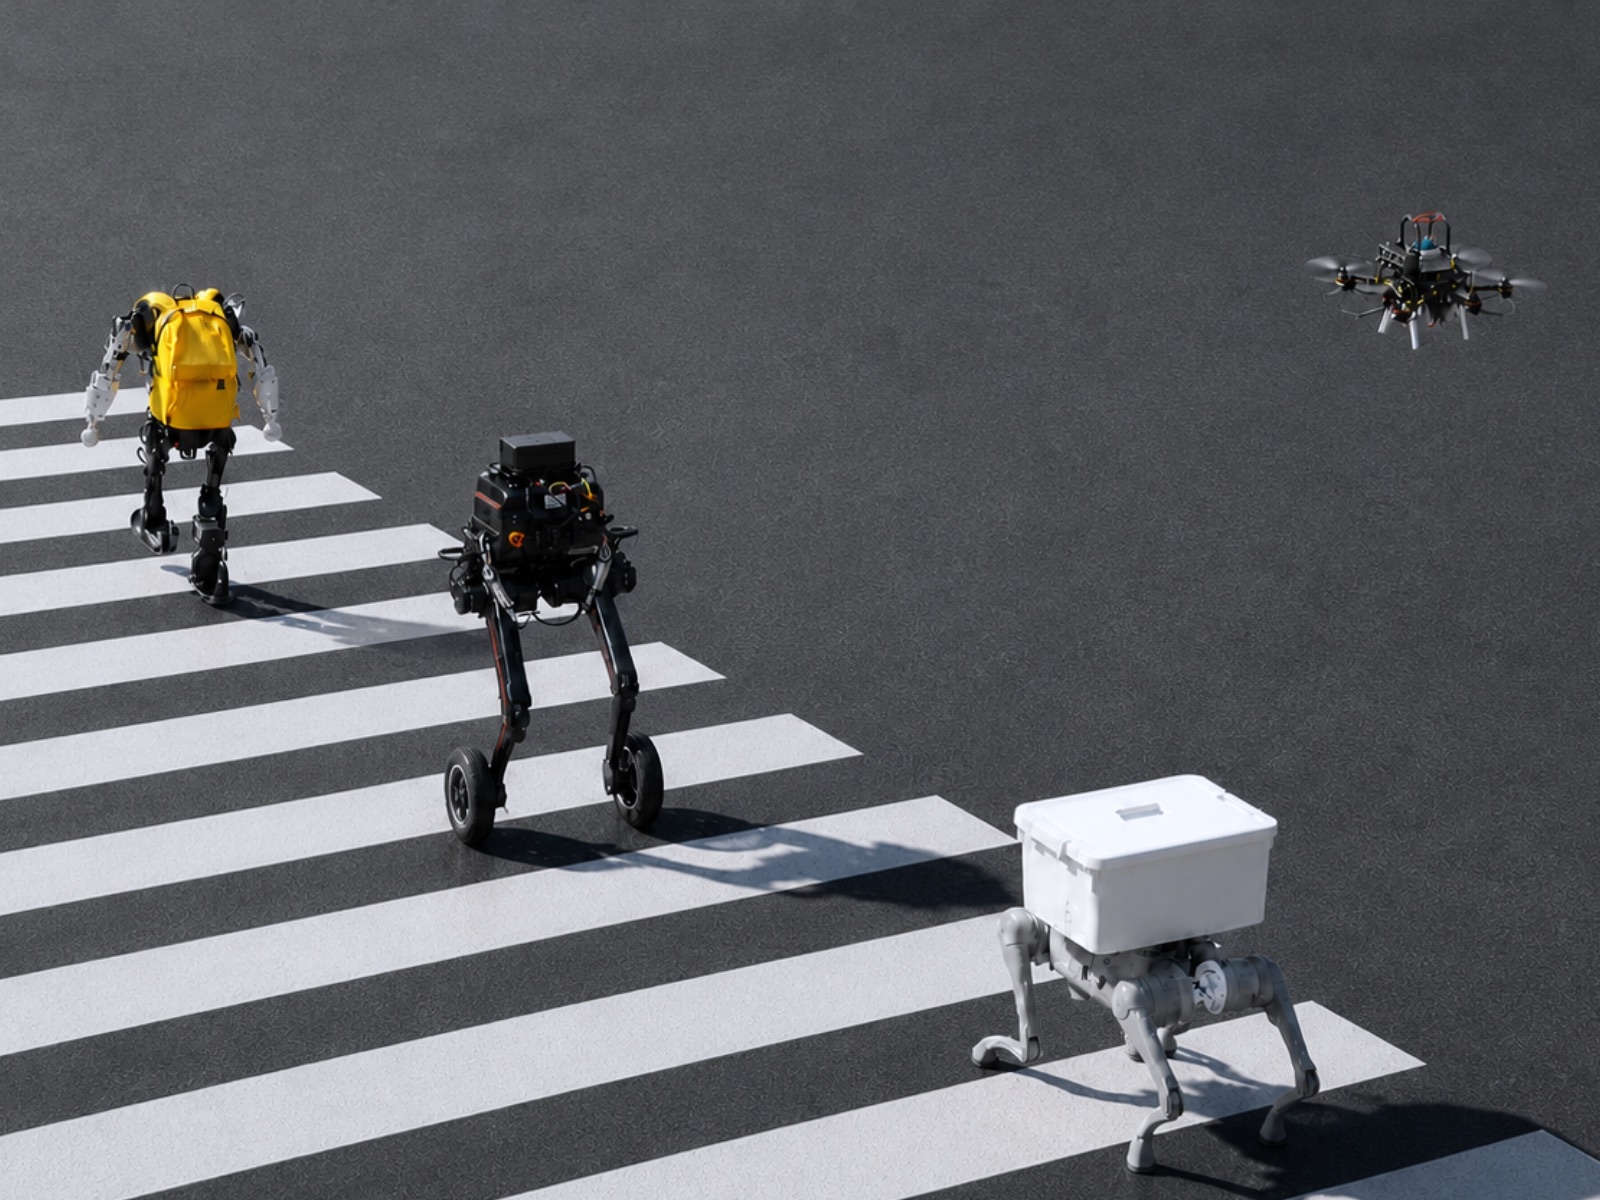
我们首个通用导航大脑,在多样的机器人本体、任务与场景中展现零样本泛化能力。
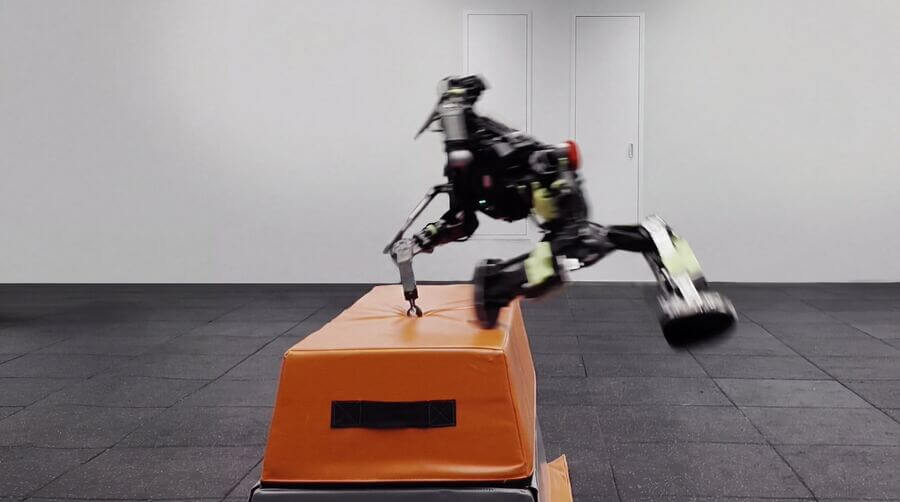
从少量人类动作出发,在仿真中扩展技能,最终整合为可在机器人上运行的全身运动策略。
Cookie 使用提示
我们目前仅使用分析类Cookie,用于统计访问人数、来源及页面浏览情况,以改进网站内容和性能。此类Cookie仅在获得您同意后才会设置。您可随时设置选择接受或拒绝,详情请参阅《Cookie政策》。